
はじめに
本記事はシリーズ記事の最終回です。
以下の手順を順番に進めることで、KR260 におけるハードウェア設計から Linux 上での FPGA アプリケーション実行までを一通り確認できます。
- 00_全体概要
- 01_XSAファイル生成
- 02_Yocto_Projectソフトウェアコンポーネント作成
- 03_Vitisプラットフォーム作成
- 04_Vitisアプリケーション作成
- 05_実機動作確認 (本記事)
本記事では、Yocto + Vitis で作成したアプリケーションを Kria KR260 実機上で実行し、動作確認を行う手順を解説します。
作業ディレクトリ
緑文字になっているディレクトリ、ファイルは本記事で作成します。
work/
├─ vadd/
│  ├─ vadd.xclbin
│  ├─ vadd_host
│  ├─ vadd.dtbo
│  └─ shell.json
├─ lopper/
│  └─ pl.dtsi
└─ kr260_custom_pkg/
   ├─ vadd/
   │  └─ build/
   │     └─ hw/
   │        └─ hw_link/
   │           └─ vadd.xclbin
   └─ vadd_vadd/
      └─ build/
         └─ hw/
            └─ vadd_host
1. 実機転送用ファイルの準備
転送用ディレクトリ作成
●転送用"vadd"ディレクトリを作成し、KR260 実機へ転送するファイルをまとめます。
mkdir vadd
FPGA バイナリ(xclbin)のコピー
●kr260_custom_pkg/vadd/build/hw/hw_link/vadd.xclbinをKR260転送用"vadd"ディレクトリにコピーします。
cp kr260_custom_pkg/vadd/build/hw/hw_link/vadd.xclbin ./vadd/
ホストアプリケーションのコピー
●kr260_custom_pkg/vadd_host/build/hw/vadd_hostをKR260転送用"vadd"ディレクトリにコピーします。
cp kr260_custom_pkg/vadd_host/build/hw/vadd_host ./vadd/
2. Device Tree Overlay の生成
lopper 用ディレクトリ作成
●lopperディレクトリを作成し、移動します。
mkdir lopper
cd lopper/
pl.dtsi をコンパイル可能な形式に変換
●lopperコマンドを実行し、pl.dtsiをコンパイルできるようにします。
LOPPER_DTC_FLAGS="-b 0 -@" lopper -O . -f --enhanced ../kr260_custom_platform/std_outdir/system-top.dts ./system-top-no-pl.dts -- xlnx_overlay_pl_dt cortexa53 full ../kr260_custom_platform/std_outdir/pl.dtsi
Device Tree Overlay用のDevice Treeを生成
●生成した DTS から vadd.dtbo を作成し、vaddディレクトリに配置します。
dtc -@ -O dtb -o ../vadd/vadd.dtbo ./pl.dtsi
shell.json の作成
●vaddディスク内にshell.jsonを作成します。記載内容は以下になります。
{
  "shell_type" : "XRT_FLAT",
  "num_slots": "1"
}
転送ファイル最終確認
●転送用ファイルの準備が完了:Vaddディレクトリ内に以下が揃っていることを確認します。
- vadd.xclbin
- vadd_host
- vadd.dtbo
- shell.json
3. microSD カード作成と KR260 起動
●kr260_custom_plnx/build/tmp/deploy/images/k26-smk-kr-sdt/内にあるwicファイルをmicro SDカードに書き込みます。
balenaEtcherやRaspberry Pi Imagerなど、お好みのディスクイメージ書き込みツールを使用してください。
KR260 起動
●micro SDカードをKria KR260に挿入します。
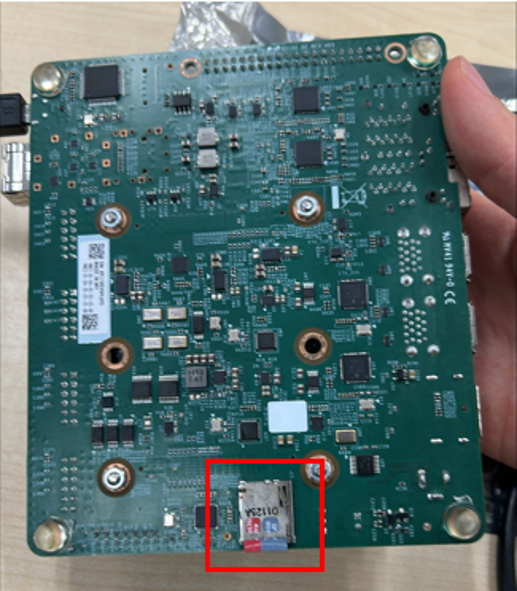
●USB ケーブルとPCを接続し、LAN ケーブルも接続します。

●差し込みLAN ケーブル位置

●電源ケーブルを接続しKria KR260を起動します。

4. シリアル接続とログイン
●Tera Termを起動します。
Tera Term 設定
- Port: KR260 のCOM ポート
- Speed: 115200

ログイン
●Tera Termにログイン画面が出力されます。
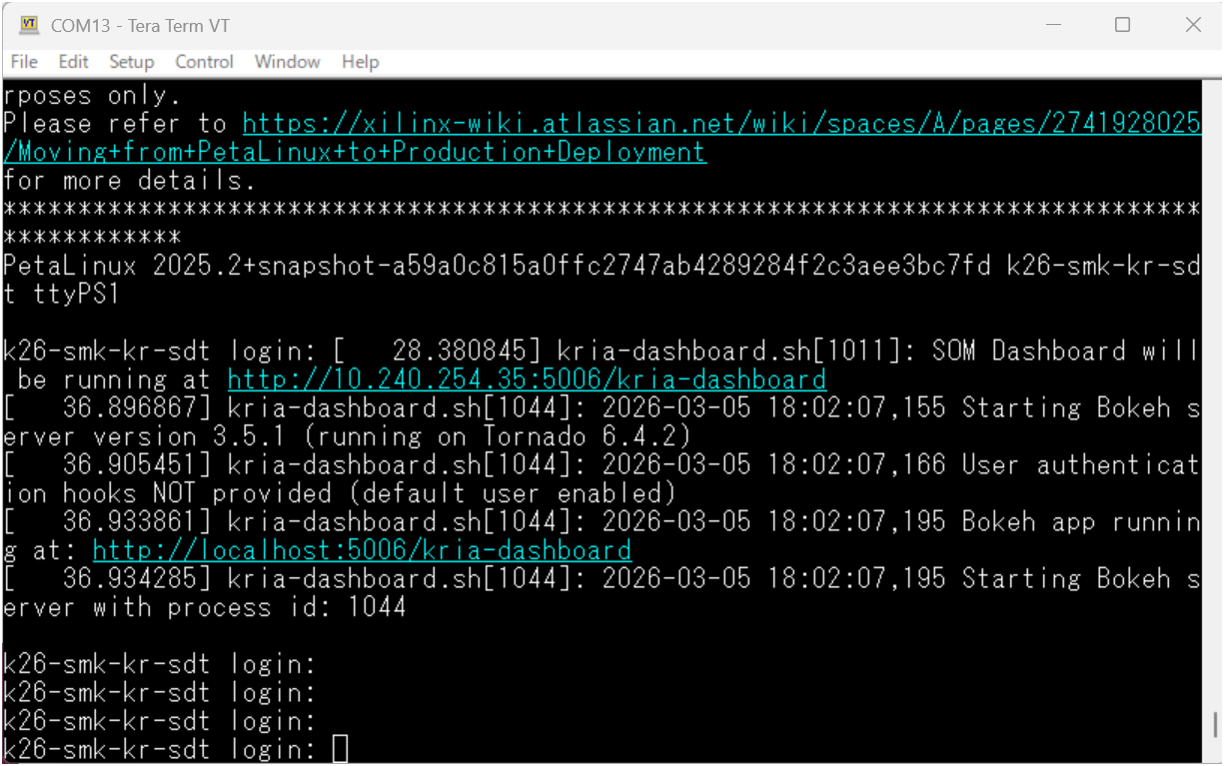
●ユーザ名はpetalinuxで、パスワードは初回ログイン時に設定します。
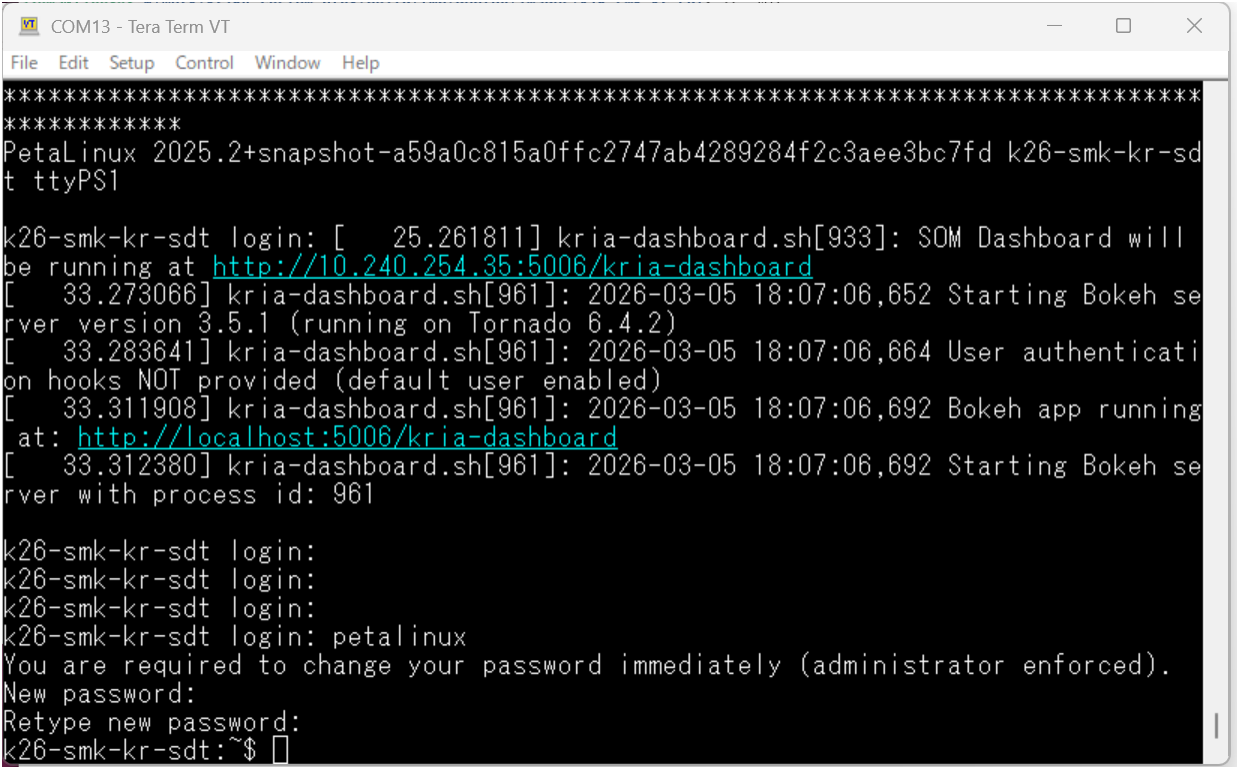
IP アドレス確認
●ifconfigコマンドでIP addressを確認します。
ifconfig
5. 実機へファイル転送
●ホスト PC から scp でファイルを転送します。
cd work/vadd
scp shell.json vadd.dtbo vadd.xclbin vadd_host petalinux@<ip address>:/home/petalinux
6. KR260 側での設定
firmware ディレクトリ作成
●/lib/firmware/xilinx/vaddディレクトリを作成します。
sudo mkdir /lib/firmware/Xilinx/vadd

●/lib/firmware/xilinx/vaddディレクトリに以下をコピーします。
- vadd.dtbo
- vadd.xclbin
- shell.json
sudo cp vadd.dtbo vadd.xclbin shell.json /lib/firmware/Xilinx/vadd/
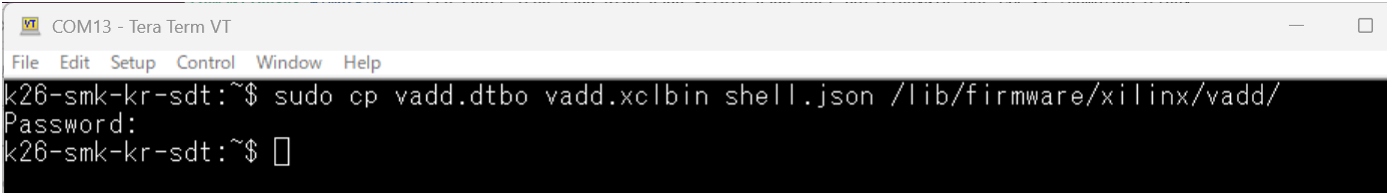
●/lib/firmware/xilinx/vadd/vadd.xclbinをvadd.binに拡張子を変更します。
sudo mv /lib/firmware/xilinx/vadd/vadd.xclbin /lib/firmware/xilinx/vadd/vadd.bin

7. アプリケーションの実行
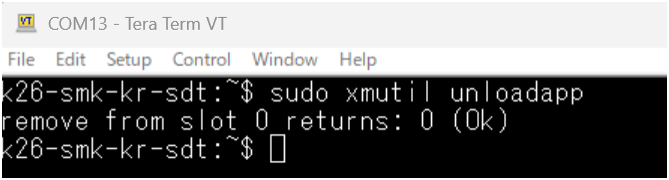
●アプリケーションをunloadします。
sudo xmutil unloadapp
●アプリケーションをloadします。
sudo xmutil loadapp vadd

●vadd_hostに実行権限付与します。
chmod u+x vadd_host
●アプリケーションを実行します。
./vadd_host -x vadd.xclbin
TEST PASSED が表示され、FPGA カーネルが正常に動作していることを確認できました。

まとめ
本記事では、Yocto + Vitis で構築した自作環境を用い、Kria KR260 実機上で FPGA アプリケーションを実行し、動作確認を行いました。
- Yocto Linux 起動確認
- Device Tree Overlay 適用
- XRT を用いた FPGA アプリケーション実行
- FPGA カーネルの正常動作確認
これにより、Vivado → Yocto → Vitis → 実機実行までの一連の流れを確認することができました。

ブログ
AMDによる設計およびデバッグ手法のブログ、およびアヴネット社員によるAMD製品を用いた開発チャレンジのブログです。
Kria
Kria SOMはアダプティブSoCデバイスを搭載しており、スマートカメラやエンベデッドビジョンなどに最適です。
AMD製品に関連する技術ブログ
- <05_実機動作確認> VivadoでKR260のハードウェアデザインを作って動かしてみた!Ver.2025.2版
- <04_Vitisアプリケーション作成> VivadoでKR260のハードウェアデザインを作って動かしてみた!Ver.2025.2版
- <03_Vitisプラットフォーム作成> VivadoでKR260のハードウェアデザインを作って動かしてみた!Ver.2025.2版
- <02_Yocto Projectソフトウェアコンポーネント作成> VivadoでKR260のハードウェアデザインを作って動かしてみた!Ver.2025.2版
- <01_XSAファイル生成> VivadoでKR260のハードウェアデザインを作って動かしてみた!Ver.2025.2版
- <00_全体概要> VivadoでKR260のハードウェアデザインを作って動かしてみた!Ver.2025.2版
- エンジニアブログの再開およびテクニカルウェビナーのご案内
- 初心者のためのPython & Numpy入門
- KR260でIntel RealSenseを動かしてみた!
- Vitis HLSで足し算IPを作ってみた!(プログラミング編)
- KD240でモータ制御してみた!
- KR260でデジタル信号処理してみた! (3)
- KR260でデジタル信号処理してみた! (2)
- KR260でデジタル信号処理してみた! (1)
- KR260でロボットアームを動かしてみた! (2)
- KR260でロボットアームを動かしてみた! (1)
- KR260でROS2を使ってキャリブレーション&マーカー検出してみた!
- KR260とPynqでAIカメラを動かしてみた!
- KR260でROS2 Perception Stack Applicationを動かしてみた!【2】
- KR260でROS2 Perception Stack Applicationを動かしてみた!
- Kria SOMでTPM2.0を動かしてみた!
- VivadoでKR260のハードウェアデザインを作って動かしてみた!
- ROS2 Multi-Node Communications via TSNを動かしてみた!
- AIBOX-ReIDを動かしてみた!